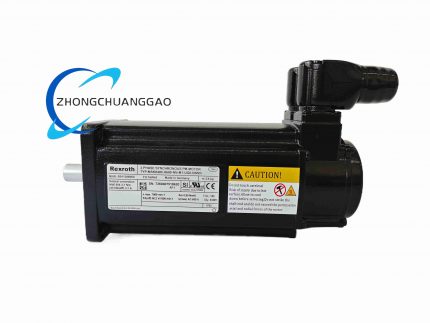
Rexroth MSK076C-0450-NN-M1-UG1-NNNN

Product Name
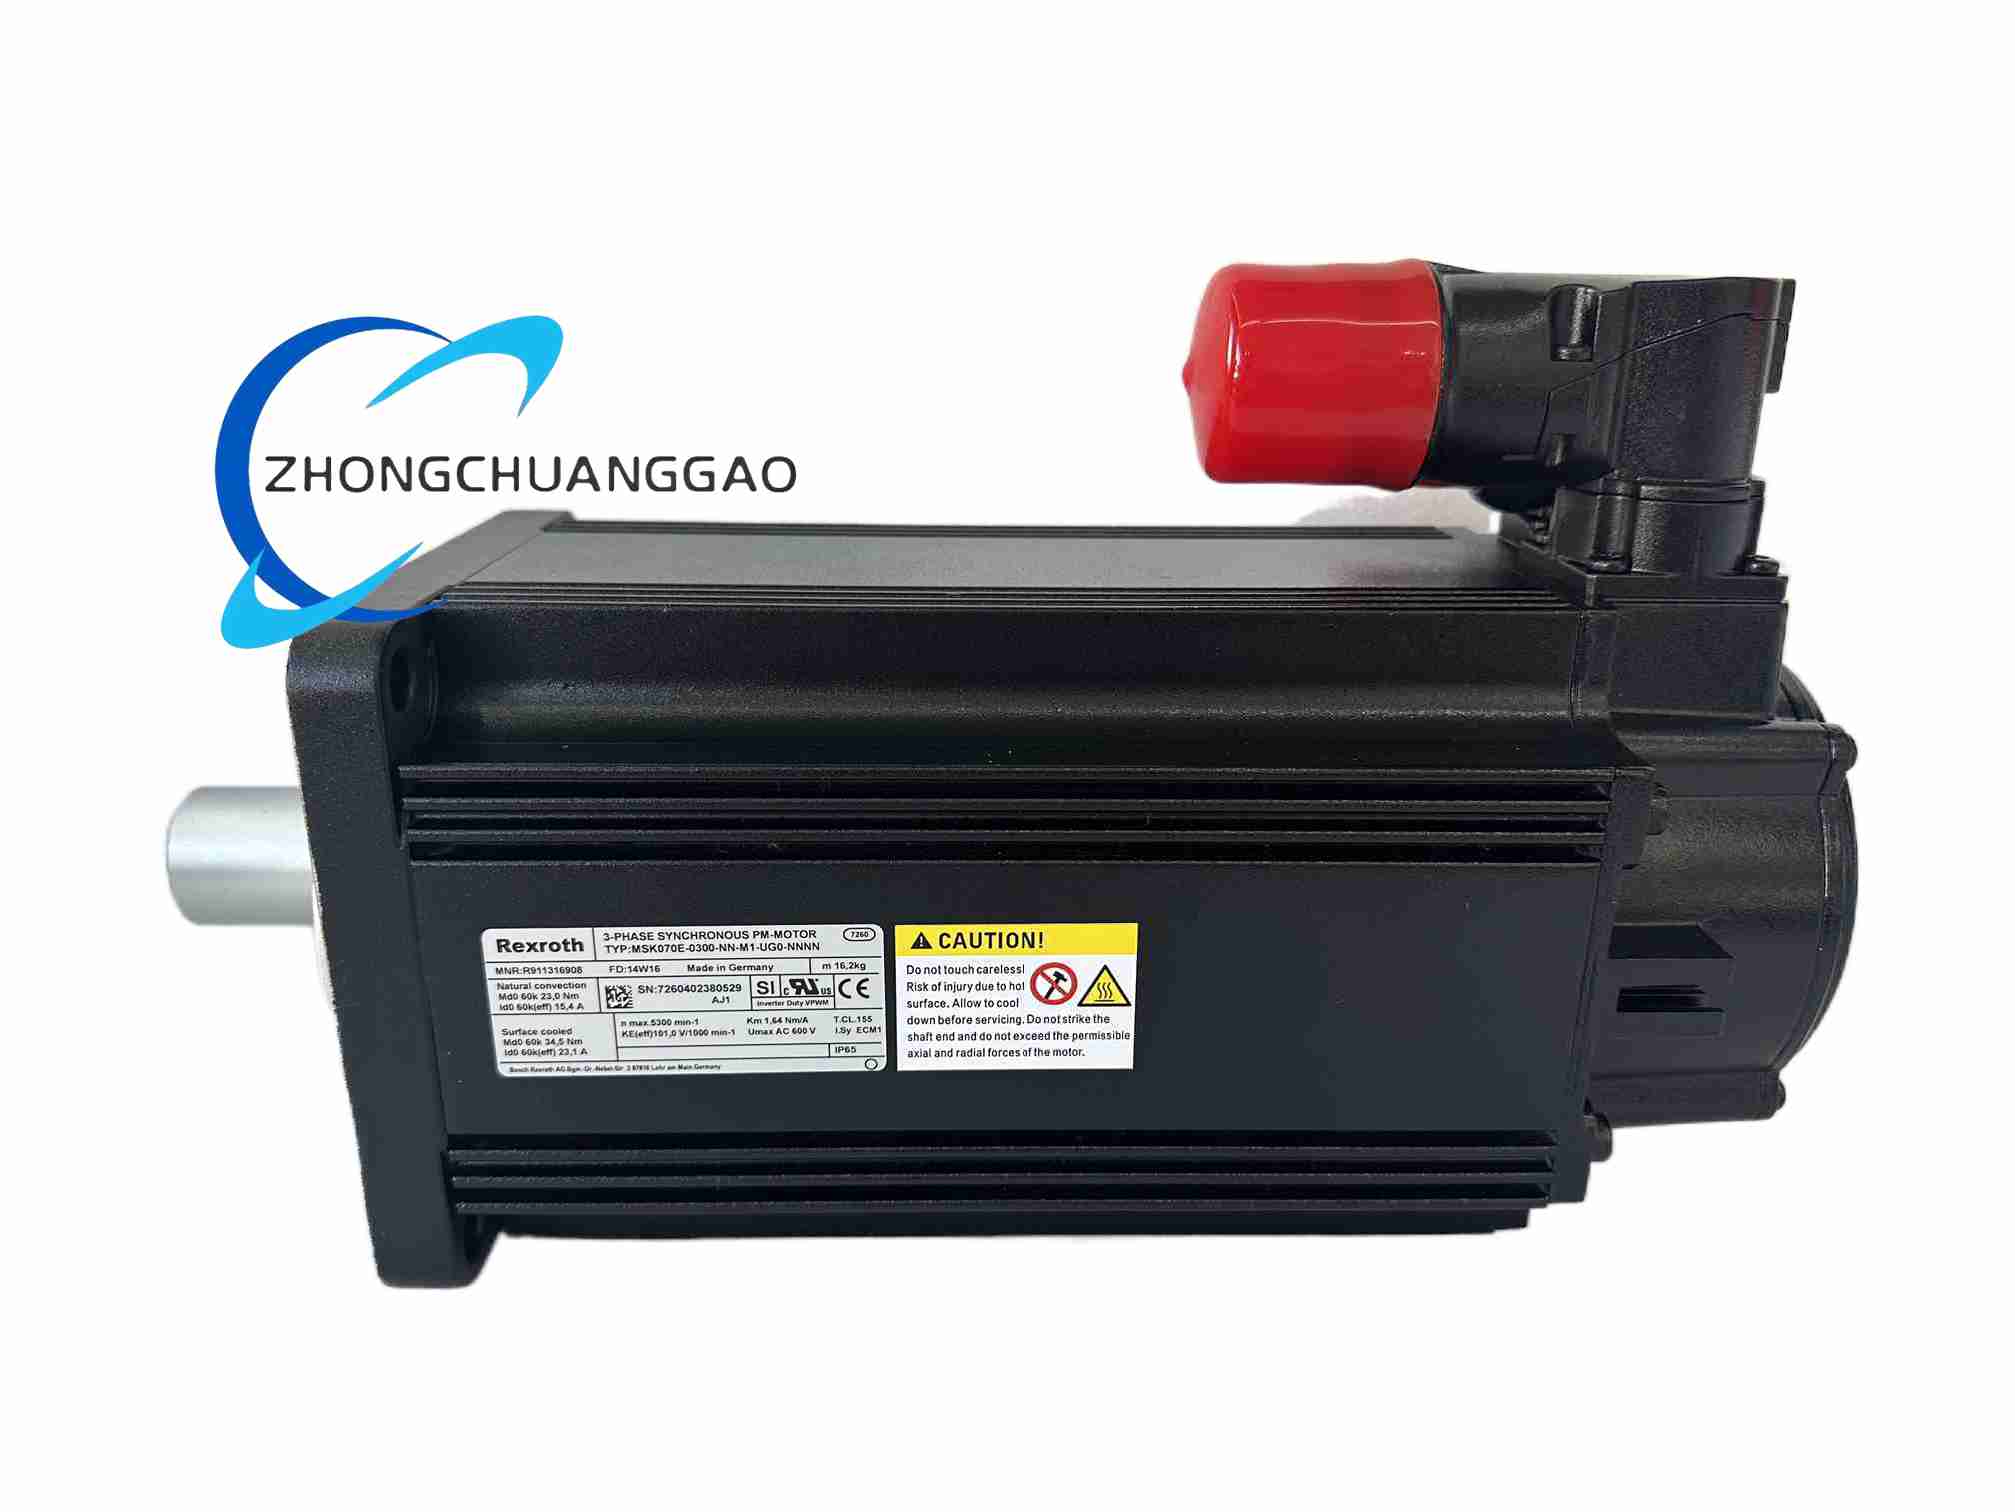
Bosch Rexroth MSK076C-0450-NN-M1-UG1-NNNN IndraDyn S permanent-magnet synchronous servo motor
Product Introduction
This MSK076C motor is a mid-frame IndraDyn S synchronous servo designed for high-precision and high-overload machine axes. The 0450 winding targets approximately 4500 rpm rated speed, while the absolute multiturn encoder and natural-convection design support continuous industrial motion duties.
Category:
Description
Technical Specifications
Parameter​
Value​
Motor series​
IndraDyn S MSK synchronous servo motor
Frame size​
076, approximately 76 mm flange class
Length code​
C, medium-long housing
Winding code​
0450
Rated speed​
Approximately 4500 rpm
Maximum speed​
Approximately 5000 rpm
Continuous torque at 60 K​
12.0 Nm
Continuous torque at 100 K​
13.5 Nm
Peak torque​
43.5 Nm short-term
Continuous current at 60 K​
12.2 A
Continuous current at 100 K​
13.7 A
Peak current​
54.9 A
Torque constant at 20 °C​
1.14 Nm/A
Winding resistance​
0.71 ohm phase-to-phase at 20 °C
Winding inductance​
4.70 mH phase-to-phase
Rotor inertia​
0.00430 kg·m²
Voltage class​
3-phase 400 V class with IndraDrive
Encoder​
Hiperface optical multiturn absolute, 128 signal periods; M1/UG1 define encoder interface and turn type
Shaft​
Plain shaft with sealing ring according to configuration
Brake​
NN base code indicates no holding brake; verify if alternative ordered
Cooling​
Natural convection, IC410 surface cooling
Protection rating​
IP65 housing; shaft seal configuration affects ingress performance
Insulation class​
F, 155 °C
Ambient temperature​
0 °C to +40 °C standard continuous duty
Functional Features
Multiturn absolute encoder provides position retention without repeated homing. High peak-to-continuous torque ratio supports rapid start-stop and shock loads. Natural convection removes fans and reduces maintenance. Rotatable encoder connector simplifies installation in tight cabinets.
Performance Parameters
Continuous 13.5 Nm at 100 K with 13.7 A, peak 43.5 Nm with 54.9 A. Rated 4500 rpm and maximum 5000 rpm suit machining, pressing, feeding and handling. Low rotor inertia supports dynamic acceleration with appropriately sized IndraDrive amplifiers.
Materials And Construction
Cast or machined aluminum stator frame, rare-earth permanent-magnet rotor, insulated F-class windings, sealed bearings, IP65 external seals and 240° rotatable encoder connector.
Working Principle
The IndraDrive amplifier generates controlled 3-phase stator current. The permanent-magnet rotor tracks the magnetic field. The optical Hiperface multiturn encoder returns absolute position to the controller. Torque, speed and position loops are closed digitally by the drive.
Application Scenarios
CNC machining centers, milling and grinding machines, packaging lines, printing presses, assembly automation, robots and precision positioning stages.
Installation Requirements
Use standard 076 servo flange and aligned coupling. Install encoder and power cables specified for Hiperface and Rexroth MSK. Verify drive current rating for 13.7 A continuous and 54.9 A peak. Provide natural-convection clearance around the motor. Fit shaft seal where washdown or dust protection is required.
Usage Notes
Confirm NN, M1 and UG1 options from the original code before substitution; NN indicates no brake in the stated configuration. Check encoder connector rotation limit. Monitor winding temperature in high-ambient environments. Replace bearings and seals according to duty cycle. Back up drive parameters after commissioning.
Reviews (0)

Reviews

There are no reviews yet.

Be the first to review “Rexroth MSK076C-0450-NN-M1-UG1-NNNN”

Your email address will not be published. Required fields are marked *

Shipping and Delivery

MAECENAS IACULIS

Vestibulum curae torquent diam diam commodo parturient penatibus nunc dui adipiscing convallis bulum parturient suspendisse parturient a.Parturient in parturient scelerisque nibh lectus quam a natoque adipiscing a vestibulum hendrerit et pharetra fames nunc natoque dui.

ADIPISCING CONVALLIS BULUM

  • Vestibulum penatibus nunc dui adipiscing convallis bulum parturient suspendisse.
  • Abitur parturient praesent lectus quam a natoque adipiscing a vestibulum hendre.
  • Diam parturient dictumst parturient scelerisque nibh lectus.

Scelerisque adipiscing bibendum sem vestibulum et in a a a purus lectus faucibus lobortis tincidunt purus lectus nisl class eros.Condimentum a et ullamcorper dictumst mus et tristique elementum nam inceptos hac parturient scelerisque vestibulum amet elit ut volutpat.